
AUTBUS专委会新闻
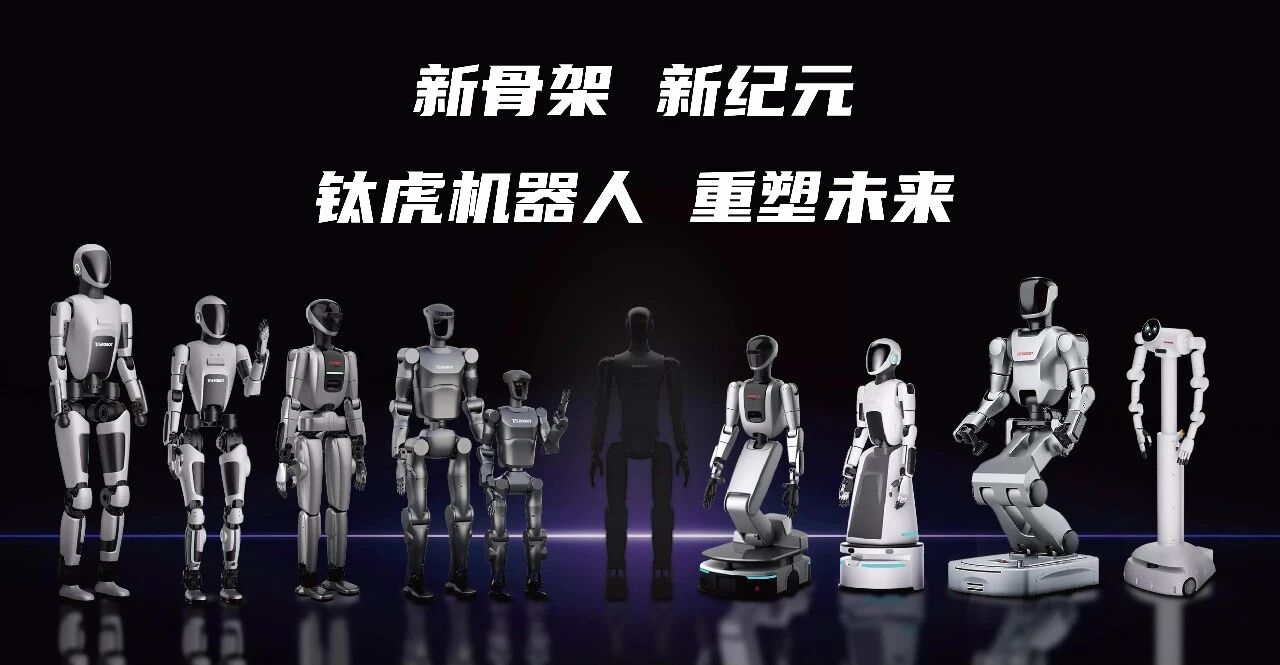
9月28日,国产化电子架构具身智能机器人发布会在湖北宜昌举行。钛虎机器人亮相发布会并围绕国产 AUTBUS 宽带工业总线协议发表演讲,展示支持 AUTBUS 协议的关节产品及整机通讯方案,分享其在 T170A2.0 人形整机上的应用实践。该方案兼具高速率与高稳定性,为机器人多节点协同和整机通讯升级提供支撑。
(钛虎机器人研发工程师发表演讲)
AUTBUS协议特征
AUTBUS 与主流工业现场总线协议的参数对比结果如下:
(不同协议参数对比)
从参数对比可以看出,AUTBUS 在核心指标上显著优于传统 CAN 协议,不逊色Ether CAT,且各取两者优点共存。同时,AUTBUS 依靠 OFDM 多子载波与 FEC 纠错,干扰只会影响少量子载波,因此具备更强的抗电磁干扰能力。
四类场景下三种总线的机器人表现
以人形机器人步行走动为统一场景,对比典型干扰场景下三种总线的实际表现差异:CAN 2.0 与 Ether CAT 易出现通讯中断、网络瘫痪或性能降级,AUTBUS 均可保持稳定运行,且AUTBUS 兼顾了EtherCAT 的性能与CAN 的易用性,体现出该协议在机器人复杂工况下的综合总线优势。
AUTBUS应用亮点
随着具身智能机器人向更复杂的作业场景迈进,关节、传感器与控制系统之间的数据交互日益密集。如何让各个部件高效连接、精准协同,成为整机性能提升与规模化应用需要共同解决的问题。通讯系统作为连接机器人各功能单元的“神经系统”,也是国产化电子架构建设中的重要一环。
针对机器人线束复杂、通信带宽不足、多关节同步及电磁干扰等问题,钛虎机器人结合AUTBUS协议优势,将 AUTBUS 引入整机通讯方案,面向全产品线推进通讯系统升级。
方案利用百兆级带宽、纳秒级时钟同步和单对线传输等特性,为多关节协同控制及传感数据交互提供支撑,同时简化布线,提升通讯可靠性与维护便利性。
这些技术特性对应具体的产品需求:
更简洁的布线,有助于优化机器人内部空间与维护便利性
更充足的带宽,为多节点数据交互提供支撑
更高精度的关节协同,有助于提升多关节动作的一致性
单点故障的屏蔽能力,提升整机运行的可靠性
目前,钛虎机器人已推出支持 AUTBUS 协议的pro2全系列谐波关节产品,扭矩覆盖从10 N·m到400 N·m,并搭载于人形整机T170A2.0型号上。
(钛虎机器人pro2谐波关节系列)
依托支持 AUTBUS 协议的关节产品,钛虎机器人完成了关节、控制器等关键节点的整机通讯适配,推动单对线通信、多节点协同及国产化电子架构在机器人整机中的落地。
钛虎·T Lab
钛虎机器人成立于2020年
800+人团队规模 | 生产基地超80000㎡
钛虎 T Lab,邀您一同定义人机协作的未来

AUTBUS® is a registered trademark, and the trademark rights holder is Kyland Technology Co., Ltd.
Copyright © 2024 AUTBUS专委会版权所有 保留所有权利 All Rights Reserved 2024 京ICP备2023022633号